
Главная проблема бытовой робототехники заключается в изменчивости жилой среды: мебель, предметы и планировка квартир и домов везде уникальны. Традиционные роботы эффективно работают лишь в заранее изученных помещениях.
Роботы-гуманоиды Helix осваивают уборку в незнакомых домах
Компания Figure продемонстрировала робота Helix 2.5, который уже может выполнять некоторые бытовые задачи в незнакомой обстановке без предварительного обучения именно в этом помещении. Робот может сориентироваться, убрать постель, протереть пыль, но его действия пока ограничены фиксированной программой.
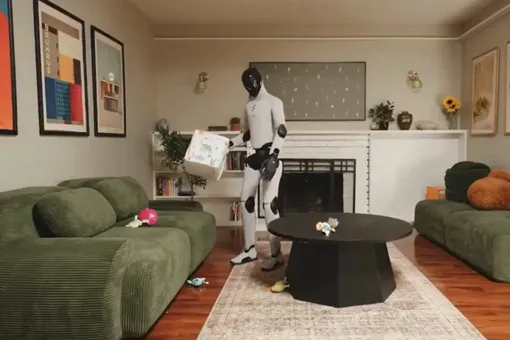
Helix 2.5 компании Figure за работой. Figure
«Кофейный тест» Стива Возняка предлагает роботу зайти в случайный дом, найти кухню, кофеварку, разобраться с ее устройством и сварить кофе. Helix 2.5 прошел лишь начальный этап этого теста: он способен действовать в незнакомых помещениях с результативностью в 56%. Но робот выполнял заранее определенные задачи (например, уборка), а не искал технику в доме и не анализировал работу с ней. Helix 2.5 продемонстрировал важный шаг — способность переноса навыков в незнакомую среду, но до свободного выполнения сложного теста Возняка ему еще далеко.
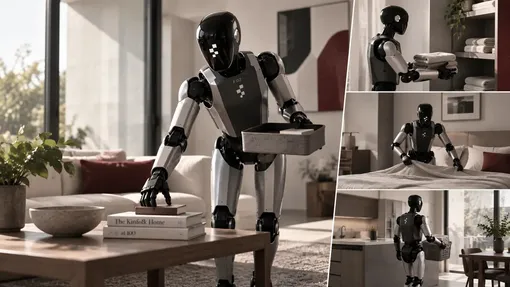
Helix 2.5 компании Figure за работой.
Чтобы научить робота осваиваться в незнакомом доме компания Figure разработала модель Helix 2.5. Модель была предварительно обучена на датасете человеческих действий Index, который содержит тысячи часов видеозаписей бытовых и рабочих процессов. Робота протестировали в 30 ранее незнакомых домах Калифорнии. При этом инженеры не собирали данные о новых локациях и не адаптировали систему под конкретные интерьеры.
Продолжение ниже
Видео
Продолжение
Универсальный опыт вместо точечной настройки
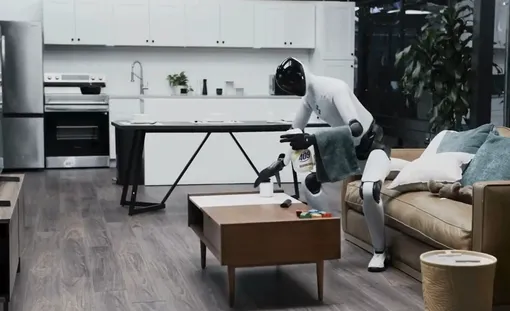
Helix 2.5 компании Figure за работой.
Робот выполнял комплексные задачи, требующие координации всего тела: наводил порядок в гостиной, складывал полотенца и заправлял кровать. На незнакомых объектах модель Helix 2.5 показала 56% успешных попыток против 9% у базовой модели, обученной с нуля.
Робот продемонстрировал способность к самокоррекции: при неудачном движении он самостоятельно отступал и менял позу. Helix 2.5 — это шаг к переносу физических навыков в любые новые условия, хотя о полной автономности говорить пока рано.
Загружаем