
Инженерная команда из Корейского ведущего института науки и технологий (KAIST) поставила перед собой цель преодолеть пределы возможностей шагающей робототехники. В отличие от колесных устройств, четырехногие роботы вынуждены постоянно тратить энергию на балансирование, поддержку собственной массы и компенсацию потерь при каждом шаге.
Робот-собака на одной зарядке пробежал марафон быстрее, чем большинство людей
Южнокорейские инженеры разработали четырехногого робота RAIBO2, способного преодолеть полную марафонскую дистанцию на одном заряде аккумулятора быстрее, чем это делает большинство людей. В ходе забега на 42,195 километра робот продемонстрировал уникальные показатели энергоэффективности, опередив среднестатистических бегунов и сохранив при этом солидный запас батареи.
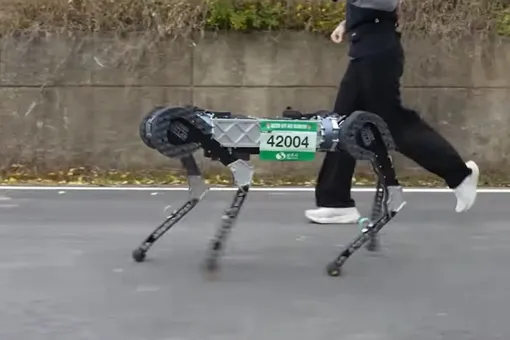
Робот RAIBO2 на дистанции. KAIST/Nature
Почему человек — лучший марафонец среди млекопитающих. На коротких дистанциях человек уступает по скорости многим животным: даже самый быстрый спринтер не догонит гепарда, борзую или лошадь. Но на сверхдлинных дистанциях ситуация кардинально меняется. Человеческий организм обладает уникальной скелетно-мышечной структурой: развитыми ягодичными мышцами, длинными ахилловыми сухожилиями, работающими как пружины, и эффективной системой терморегуляции через потоотделение. Животные перегреваются во время долгого бега из-за наличия шерсти и необходимости тяжело дышать для охлаждения. Человек способен поддерживать постоянный темп часами, что делает его одним из самых выносливых бегунов на планете. Но робот смог победить многих таких идеальных бегунов.
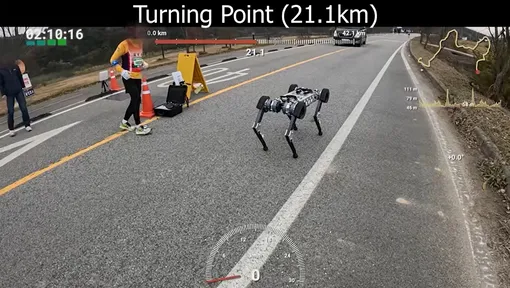
Половина дистанции пройдена.
До сих пор максимальная дальность хода подобных аппаратов не превышала 20 километров, что существенно ограничивало их применение в поисково-спасательных операциях или доставке грузов. Чтобы преодолеть этот барьер, создатели RAIBO2 полностью переработали внутреннюю архитектуру: облегчили конечности, установили более эффективную плату управления моторами с низким сопротивлением и оснастили робота мощным аккумулятором емкостью 2016 ватт-часов. Кроме того, с помощью обучения с подкреплением в компьютерной симуляции робот освоил плавную, устойчивую и экономичную походку.
Продолжение ниже
Видео
Продолжение
Рекордный забег и технологический прорыв
Испытания проходили на реальной трассе марафона в городе Санджу с перепадом высот почти 286 метров и сложным покрытием. RAIBO2 финишировал с результатом 4 часа 19 минут и 52 секунды, в то время как среднее время человека, который добегает до конца марафонской дистанции, составляет около 4 часов 32 минут. (Это, конечно, далеко до высших достижений: рекорд в марафонском беге принадлежит кенийскому спортсмену Себастьяну Саве — 1 час 59 минут.)
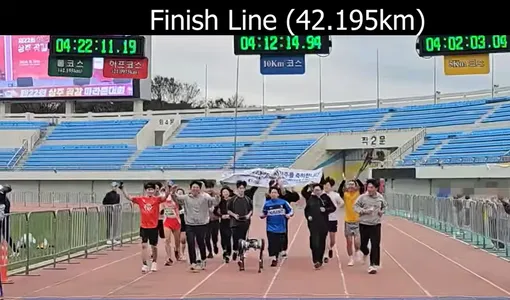
Финиш!
После преодоления всей дистанции со средней скоростью около 9,5 километров в час у RAIBO2 осталось более трети заряда батареи. Ключевым показателем успеха стала стоимость транспортировки (Cost of Transport — безразмерный коэффициент, оценивающий количество энергии, которое нужно потратить, чтобы переместить единицу массы на единицу расстояния): у южнокорейского робота она составила 0,25, тогда как у человека этот индекс равен 0,37. По словам исследователей, RAIBO2 стал первым шагающим роботом, который превзошел человека по этому критерию.
Один из создателей робота Ли Чхун Ин отметил: «Этот результат стал важной вехой, доказавшей, что четырехногие роботы способны перемещаться в городских и сложных природных условиях без частой подзарядки». На данный момент аппарат управлялся оператором, так как полная автономия потребовала бы дополнительных вычислительных мощностей. Тем не менее успешный финиш задает новый стандарт для энергоэффективной робототехники.
Загружаем