
Конструкция состоит из 13 одинаковых изолированных приводов без хрупких кабелей, обычно идущих через суставы, что значительно повышает долговечность манипулятора. При создании захвата инженеры опирались на опыт разработки самого робота Atlas: сила сжатия была слегка снижена для простоты управления, так как прежние версии уже обладали избыточной грузоподъемностью.
Компания Boston Dynamics показала новую конструкцию руки робота-гуманоида
Компания Boston Dynamics представила новую четырехпалую кисть с 13 степенями свободы, разработанную для робота-гуманоида Atlas с прицелом на массовое производство. Разработчики сознательно отказались от мизинца и уменьшили размер захвата, сделав ставку на простоту, модульность и высокую надежность.
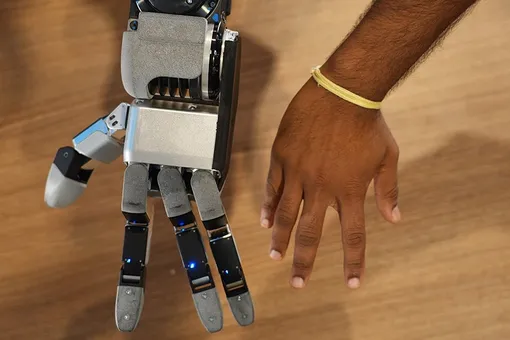
Компания Boston Dynamics сообщила, что ее новая роборука способна выдерживать нагрузку свыше 45 кг. Boston Dynamics
История манипуляторов Boston Dynamics отражает эволюцию всей отрасли: от узкоспециализированных захватов до сложных многопалых кистей. Например, четырехногий робот Spot оснащался механической «рукой» с простым клешневым захватом и встроенной камерой, предназначенной в основном для открытия дверей и перемещения предметов. Переход к сложной многопалой кисти для гуманоида Atlas демонстрирует смещение фокуса компании с простых сервисных задач на полноценную имитацию человеческих действий и работу с самым разным ручным инструментом.
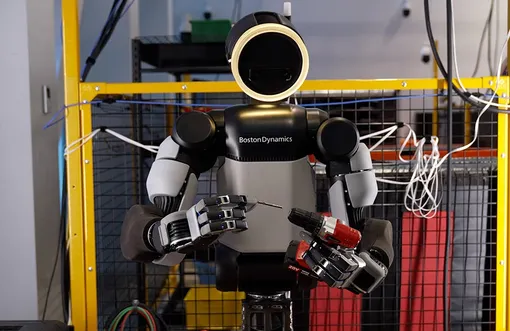
Робот вставляет сверло в дрель
Кисть спроектирована с учетом высокой точности физического моделирования, что позволяет эффективно применять обучение с подкреплением при переходе из виртуальной среды в реальную. Разработка ведется полностью внутри компании, поскольку манипуляторы являются ключевым элементом ценности гуманоидных роботов.
Продолжение ниже
Видео
Продолжение
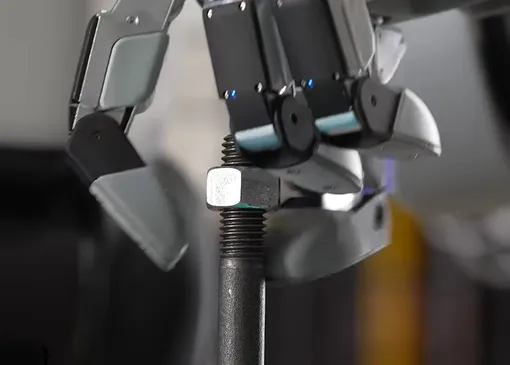
Робот закручивает гайку.
Директор по поведению роботов Atlas Альберто Родригеса отмечает: «Нам удалось определиться с правильным уровнем сложности, который необходимо заложить в руку, и сбалансировать компромиссы между ловкостью, прочностью, надежностью, стоимостью, ремонтопригодностью и датчиками. Мы поняли на примере корпуса Atlas, что простота, модульность и зрелость приводов дают огромный прирост в скорости разработки». Альберто Родригес подчеркнул, что надежная аппаратная часть позволяет быстрее собирать данные и проводить эксперименты, а единая линейка одинаковых модулей дает возможность сосредоточить усилия на главном.
Тестирование возможностей и разработка дизайна
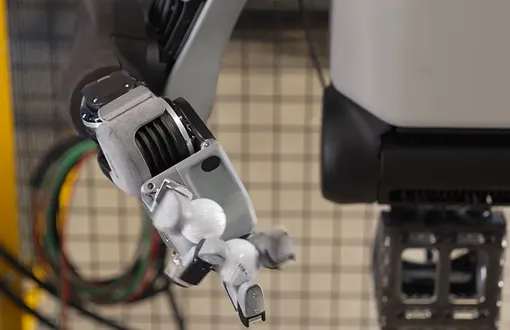
Робот манипулирует двумя шариками
В процессе проектирования инженеры рассматривали даже концепцию руки с двумя большими пальцами по сторонам ладони, что позволило бы собирать одинаковые кисти для левой и правой руки на одной линии, но отказались от нее из-за лишнего веса, стоимости и сложности.
Взамен команда сосредоточилась на базовых движениях: скольжении большого пальца по другим пальцам, точечном щипковом захвате и надежном удержании инструментов. Сейчас устройство проходит испытания в стандартных промышленных сценариях, таких как работа с электроинструментом, прокладка кабелей и закручивание винтов, и в игровых задачах на ловкость таких как манипулирование шариками. В дальнейшем именно симуляция и обучение с подкреплением позволят роботу освоить сложные манипуляции, выходящие далеко за рамки простых операций перемещения предметов.
Загружаем