
Мягких роботов делают из гибких материалов, но движение, восприятие и управление у них обычно разнесены по отдельным узлам или требуют сложных устройств. Поэтому собрать несколько функций в маленьком теле непросто. Роботу, который подстраивается под обстановку, нужна та же связка, что и человеку: глаза находят предмет, пальцы проверяют касание.
Мягкий робот-жук следует за движением пальцев и готовится обследовать труднодоступные места
Инженеры создали мягкого робота BeetleBot, похожего на жука. Им управляют, сгибая и разгибая палец с наклеенным датчиком. Робот ходит, поворачивает, захватывает и переносит мелкие предметы, а оператору передает изображение с камеры и сигнал о касании. Разработка нужна для исследования таких мест, куда человеку трудно добраться, например, при поиске людей после землетрясений.
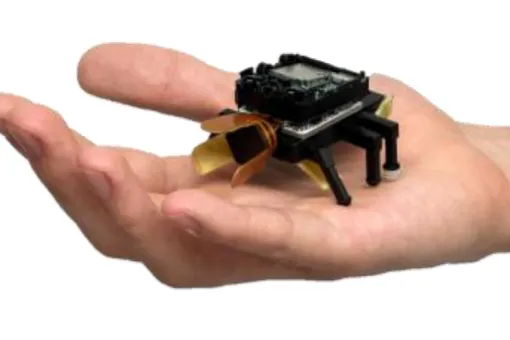
Робот и рука. https://www.science.org/doi/10.1126/sciadv.aeg8849
Киборги-насекомые. Соавтор работы Хиротака Сато известен прежде всего киборгами, созданными из живых насекомых. В 2009 году он вместе с Мишелем Махарбизом научился управлять полетом крупного жука по радио, вживляя электроды в нервную систему и мышцы насекомого. В Сингапуре его группа превратила в киборгов мадагаскарских тараканов, и весной 2025 года их впервые применили для поиска выживших после землетрясения в Мьянме.
Сначала исследователи изучили, как мышцы ног жука связаны с движением суставов, и по этим данным расположили искусственные мышцы и спроектировали ноги робота. Мышцы напечатаны на 3D-принтере из жидкокристаллического эластомера — полимера, который сокращается при нагреве. Тепло дает электрический модуль.
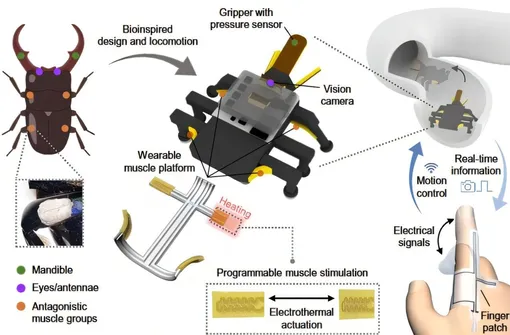
Схематическое представление структуры и принципа работы BeetleBot.
Продолжение ниже
Видео
Продолжение
Мышцы работают независимо, последовательность их работы можно менять, благодаря этому робот идет вперед и поворачивает. Захват сделан по образцу жвал жука: сокращаясь, мышцы смыкают его, а встроенный емкостный датчик давления фиксирует контакт, потому что при сжатии меняется расстояние между электродами. Работа опубликована в журнале Science Advances.
Палец вместо пульта
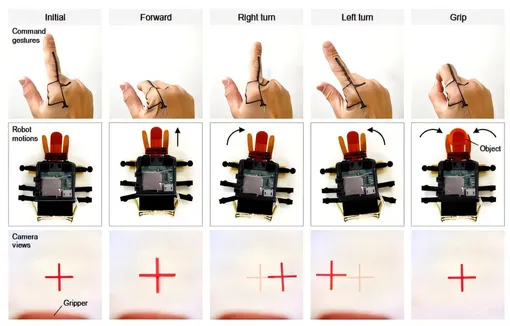
Синхронизация в режиме реального времени жестового ввода, поведения робота и визуальной обратной связи с бортовой камеры робота.
Команды подает растяжимый датчик на пальце. Внутри него углеродные нанотрубки образуют проводящие пути. Когда палец сгибается, пути перестраиваются и сопротивление меняется. Сигналы разделили на четыре команды: вперед, налево, направо и захват. Роботу они передаются по Bluetooth Low Energy.
Оператор видит окружение через миниатюрную камеру, размещенную на роботе, а по данным датчика в захвате понимает, взят ли предмет. Так замыкается двусторонняя обратная связь: команды идут от человека к роботу, сведения о мире возвращаются обратно. В опытах BeetleBot обходил препятствия, подбирался к цели, брал ее и переносил.
Робота-жука можно использовать при осмотре тесных пространств и извлечении мелких предметов. Но до разведки среды или инспекции промышленного оборудования пока далеко: искусственным мышцам нужны большая скорость и энергоэффективность, надо решить вопрос питания и испытать робота в реальных условиях.
Загружаем