
«Скелет» робота представляет собой пленку гидрогеля толщиной около половины миллиметра. Две ее половины служат плавниками, и каждая покрыта слоем мышечных клеток тоньше человеческого волоса. Клетки генетически модифицированы так, чтобы сокращаться под действием света. Когда исследователи освещают один плавник, он начинает махать и тянет робота за собой. Чередуя вспышки на левом и правом плавнике, можно управлять скоростью и направлением движения.
Робот, тонкий как бумага, приводится в движение мышечными клетками и проплывает через лабиринт
Инженеры Массачусетского технологического института (MIT) создали плоского робота, которого приводит в движение один слой живых клеток скелетной мышцы. Гелевая пленка размером с пластинку жевательной резинки машет двумя «плавниками» в ответ на вспышки света и проплывает через водный лабиринт. Прежним роботам на скелетных мышцах требовалась объемная ткань из миллионов клеток.
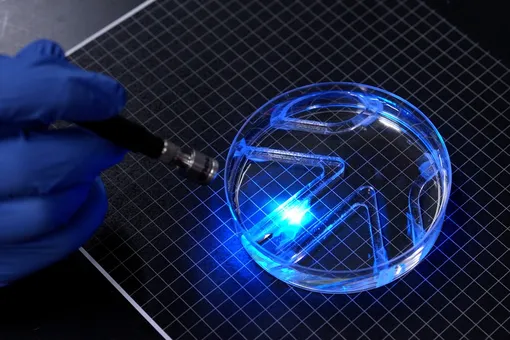
Инженеры Массачусетского технологического института (MIT) разработали мягкого робота, способного перемещаться в воде, реагируя на вспышки света. Melanie Gonick, MIT
Сердечная мышца робота. Плавающих биогибридов строили и раньше, но на клетках сердечной мышцы. В 2016 году группа Кевина Кита Паркера из Гарварда создала 16-миллиметрового ската из золотого скелета, силикона и примерно 200 тысяч светочувствительных кардиомиоцитов крысы. Но сердечные клетки сокращаются сами по себе и почти не делятся. Скелетные мышцы без сигнала остаются в покое и поддаются тренировке, поэтому из них можно строить реально управляемые машины.
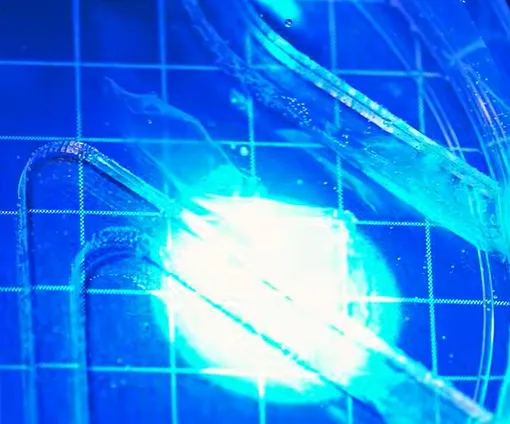
Робот реагирует на свет.
На максимальной скорости робот проплывает около четырех длин своего тела в минуту. Олимпийские пловцы покрывают за минуту до 65 длин тела, но неторопливые шестижаберные акулы исследуют океан примерно в том же темпе, что и новый робот. «В воде движение требует гораздо больших усилий, чем в воздухе, — говорит руководитель работы Риту Раман. — Для своего размера робот довольно силен». По ее словам, существующих биогибридных роботов собирают из объемных кусков выращенной скелетной мышцы, на которые уходят миллионы клеток. Новая тонкая конструкция дешевле и может двигаться эффективнее. Работа опубликована в журнале Advanced Functional Materials.
Продолжение ниже
Видео
Продолжение
Подбор скелета
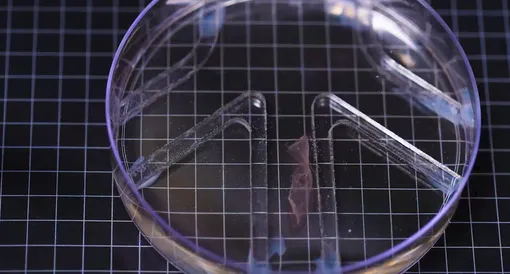
На этом кадре видео, показано, как робот плывет по лабиринту.
В прошлом году группа Раман вырастила тонкий слой мышечных клеток на диске из мягкого геля фибрина, устроенном по образцу радужной оболочки глаза. Клетки двигались в нескольких направлениях, но смещались всего на 100 микрон, а сам фибрин съеживался под действием мышечных сил. Теперь инженеры перебрали составы гелей, их жесткость и форму канавок на поверхности. Оказалось, что в канавках квадратного сечения клетки выстраиваются ровнее, чем в округлых, а выровненные клетки сливаются в волокна и образуют более сильную ткань. Затем мышцы «натренировали» серией световых вспышек.
В эксперименте робота поместили в чашку Петри с водой и провели через лабиринт, перемещая над ним источник света. Следующая задача — оптимизировать форму тела для более быстрого плавания. Авторы полагают, что такие роботы пригодятся для мониторинга водной среды и работы там, где обычная техника слишком груба: живая ткань мягкая, чувствительна к окружению и она способна восстанавливаться.
Загружаем